
简介
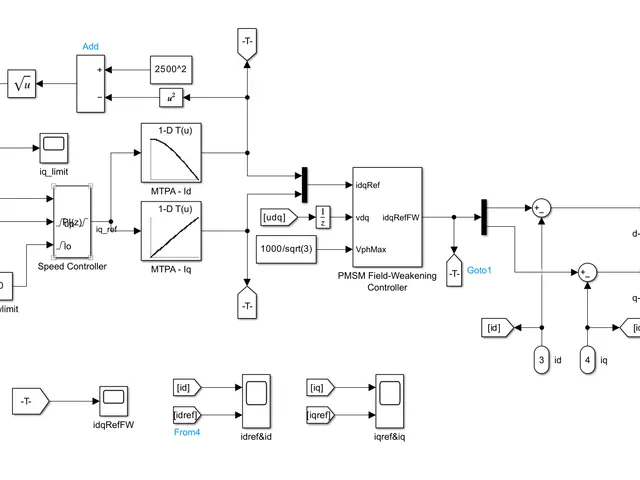
在实际运行中,不论电机受到电磁方面或是机械方面的扰动,都可以使电机的转矩失去平衡,导致发生机电过渡过程。在这种情况下,既有电机的电流、磁链、电磁转矩等电磁量的变化,又有电机的转速、机械转矩等机械量的变化,两者是相互影响的。之前几个小节所导出的电压方程式和转子运动方程式,正确地反映了电机的电磁、机械等量的内在联系和相互制约的关系。因此,一般情况下应该联立求解电压方程式和转子运动方程式。
当转速不是恒值而是变量时,电压方程式中的为两个变量的乘积,转矩方程式中电磁转矩,亦是两个变量的乘积,因此,转换为d、q、0坐标系统的同步电机电压方程式和转矩方程式,均为非线性微分方程式。一般来说,无法采用解析法而需采用数值法求解。
将凸极同步电机的电压方程式和转子运动方程式合并,可得凸极同步电机的动态方程式。以该方程式为基础,根据隐极同步电机和感应电机的实际情况做适当简化,可分别得到他们各自的动态方程式。
凸级同步电机动态方程式
令机械阻尼转矩为
T_D=k_p\frac{d\theta}{dt}=k_D \omega$$ 式中$k_D$为机械阻尼系数。 则转子运动方程式为H\frac{d\omega}{dt}=T_{em}-T_L-T_D=i_q\psi_d-i_d\psi_q-T_L-k_D\omega\ =x_di_qi_d+x_{ad}i_qi_f+x_{ad}i_qi_D-x_qi_di_q-x_{aq}i_di_Q-T_L-k_D\omega
\begin{bmatrix} u_d \ u_q \ u_0 \ u_f \ 0 \ 0 \T_L \ 0 \end{bmatrix}= \begin{bmatrix} x_d & 0 & 0 & x_{ad} & x_{ad} & 0 & 0 & 0 \ 0 & x_q & 0 & 0 & 0 & x_{aq} & 0 & 0 \ 0 & 0 & x_0 & 0 & 0 & 0 & 0 & 0 \ x_{ad} & 0 & 0 & x_f & x_{ad} & 0 & 0 & 0\ x_{ad} & 0 & 0 & x_{ad} & x_D & 0 & 0 & 0\ 0 & x_{aq} & 0 & 0 & 0 & x_Q & 0 & 0 \ 0 & 0 & 0 & 0 & 0 & 0 & -H & 0\ 0 & 0 & 0 & 0 & 0 & 0 & 0 & 1\ \end{bmatrix}p \begin{bmatrix} i_d \ i_q \ i_0 \ i_f \ i_D\ i_Q\ \omega\\theta \end{bmatrix} + \begin{bmatrix} r_s & -\omega x_q & 0 & 0 & 0 & -\omega x_{aq} & 0 & 0 \ \omega x_d & r_s & 0 & \omega x_{ad} & \omega x_{ad} & 0 & 0 & 0 \ 0 & 0 & r_s & 0 & 0 & 0 & 0 & 0\ 0 & 0 & 0 & r_f & 0 & 0 & 0 & 0\ 0 & 0 & 0 & 0 & r_D & 0 & 0 & 0\ 0 & 0 & 0 & 0 & 0 & r_Q & 0 & 0\ x_di_q & -x_qi_d & 0 & x_{ad}i_q & x_{ad}i_q & -x_{aq}i_d & -k_D & 0 \ 0 & 0 & 0 & 0 & 0 & 0 & -1 & 0\ \end{bmatrix} \begin{bmatrix} i_d \ i_q \ i_0 \ i_f \ i_D\ i_Q\ \omega\\theta \end{bmatrix}
显然这是一组非线性微分方程,直接求解较为困难,求解实际问题时,可根据求解问题的条件,从工程角度出发,做一些适当的简化。 当转子转速$\omega$为恒值,且己知时,对这类问题的求解就无需求解转子运动方程式,只需单独求解电压方程式,这时方程式是一组线性常系数微分方程式,可用解析法求解。对于变速问题,由于$\omega$是变量,必须联立求解电压方程式和转子运动方程式,这时方程式是一组非线性微分方程式。一般情况下,只能将上式改写为状态方程式,采用数值法求近似解。 ### 隐级同步电机动态方程式 隐级同步电机为柱形转子,直轴与交轴磁导相同,所以有x_{ad}=x_{aq},x_d=x_q
按照此关系对凸级同步电机动态方程中的参数作修改后即可得到隐级同步电机的动态方程式。 ### 感应电机动态方程式 感应电机中定子三相绕组为对称,转子为圆柱形,且无励磁绕组,而转子不论是绕线型还是鼠笼型都为对称绕组,所以感应电机中定子、转子的磁路和电路均为对称,因而直轴和交轴电枢反应电抗相等,即$x_{ad}=x_{aq}=x_m$。电枢绕组中$x_d=x_q=x_{ss}=x_{sl}+x_m$,原转子绕组中直轴和交轴阻尼绕组参数应该为现转子绕组的相应电抗$x_{rr}$和电阻$r_r$,即x_D=x_Q=x_{rr}=x_{rl}+x_m,r_D=r_Q=r_r
将参数代入原凸级同步电机的动态方程式,并将式中的第四行、第四列去掉,转子直轴阻尼绕组电流$i_D$改为转子直轴绕组电流$i_{dr}$,交轴阻尼绕组电流$i_Q$改为转子交轴绕组电流$i_{qr}$,即可得到感应电机动态方程式。 由于感应电机定子、转子磁路、电路均对称,转子位置改变时磁路的磁导不变,故坐标变换时,只要绕组轴线相对静止,就可以使电感系数变为常系数,这样绕组轴线既可选在定子方面也可选在转子方面。