
弱磁控制的来源
交流电机一般需要变频调速,而变频器作为电机的驱动源,受制于其物理硬件能力,其最大输出电流和电压是由上限的,这也是弱磁控制存在的根本原因。
1. 电流极限约束(Current Limit Constraint)
逆变器内部功率半导体器件的最大允许发热量,以及电机定子绕组的热容量,共同决定了系统能够输出的最大定子电流幅值 。
在 轴坐标系中,定子电流矢量 必须满足: 在 平面上,这是一个以原点 为圆心, 为半径的圆,称为电流极限圆。
2. 电压极限约束(Voltage Limit Constraint)
逆变器能够输出的最大交流相电压基波幅值 受限于直流母线电压 。
稳态下的 PMSM 轴电压方程如下。为了突出高转速下的主要矛盾,通常忽略微小的定子电阻压降 。此时稳态电压方程简化为:
其中:
- 为转子电角速度。
- 为直轴与交轴电感。
- 为永磁体产生的转子磁链。
定子电压矢量 必须满足逆变器的电压极限:
将近似的 和 代入上式,并移项整理,我们得到电机控制中最著名的电压极限椭圆方程:
通过变换,写成更直观的形式:
这是一个很重要的式子,可以看出:在 平面上,这是一个中心点位于 的椭圆。 当母线电压 固定时,随着转速 的不断升高,这个电压极限椭圆的面积会不断收缩。
弱磁控制的原理
当电机从静止开始加速时(低速区),电压椭圆非常大,足以完全包住电流极限圆。此时系统不受电压限制,我们可以自由寻找能产生最大转矩的电流组合(MTPA的来源)。
基速的定义(Base Speed)
随着转速 增加,电压椭圆不断收缩。当椭圆收缩到刚好与额定最大电流 下的 MTPA(最大转矩电流比)工作点相交时,此时的转速被称为基速()。这是在不改变控制策略下,电机能达到最高转速的理论边界。如果继续提高转速,逆变器将饱和,无法提供电机所需要的电压(电流),转速就会表现为波动剧烈的振荡曲线,或是持续跌落。
突破基速:引入负向 轴电流
当要求转速 时,原先的工作点已经暴露在收缩后的电压椭圆之“外”。如果强行要求逆变器输出该电流,会引发数学上的电压饱和。
如何让工作点重新回到这颗“越来越小的椭圆”内部? 重新审视电压约束方程的直轴项:。 因为永磁体磁链 是固定的正值常数,唯一的数学解就是令 为负值()。
通过注入负的 ,定子绕组产生的去磁磁场抵消了部分永磁体磁场,使得等效的合成磁链变小,进而压低了反电动势(Back-EMF)。这相当于人为地将工作点向左推入了收缩后的电压椭圆内部,从而换取了转速的进一步提升。这就是“弱磁控制”的数学本质。
运行轨迹控制论 (Control Trajectories)
基于上述数学约束,电机的全速域控制本质是在 平面上求解约束条件下的最优化问题(最大化转矩 ):
- 区域 I:恒转矩区()
- 约束:仅受电流圆限制。
- 策略:沿 MTPA(Maximum Torque Per Ampere) 轨迹运行,追求系统最高效率。
- 区域 II:弱磁区()
- 约束:同时受电流圆与电压椭圆限制。
- 策略:工作点沿着电流极限圆()向左上方滑动。此时 不断变负, 被迫减小,输出转矩与转速成反比下降,也称恒功率区。
基速与MTPA曲线计算
以某台低速大功率推进 PMSM 为例,其参数为:
| 参数名称 | 符号 | 数值 | 单位 | 补充说明 |
|---|---|---|---|---|
| 电机类型 | - | 六相 IPMSM | - | 双Y型(双星形),相移 ,中性点隔离 |
| 额定功率 | ||||
| 额定电压 | ||||
| 额定转速 | ||||
| 极对数 | - | |||
| 定子单相电阻 | ||||
| 直轴电感 | ||||
| 交轴电感 | ||||
| 永磁体磁链 | ||||
| 逆变器限流阀值 |
首先,计算其基速和 MTPA 曲线。首先,计算其基速和 MTPA 曲线:
在进行计算前,我们需要明确该系统在物理上的两个极值约束:
- 最大相电压峰值 ():直流母线电压为 1000 V,则逆变器输出相电压峰值为 ,即 。
- 最大定子电流峰值 ():满载、额定转速情况下电机每相电流峰值约为,因此逆变器硬件限幅设为 。
MTPA 轨迹方程: 为了在给定的定子电流幅值 下获得最大转矩,定子电流在 轴的最优分配满足以下关系:
理论基速方程: 当在最大电流 下沿 MTPA 轨迹运行,随着转速升高,电压极限椭圆收缩,直到椭圆边界与该电流点恰好相交时,此时的机械转速即为基速 :
clear; clc; close all;
% === 舰船大功率六相 IPMSM 参数 ===Pn = 6; % 极对数Ld = 0.243e-3; % d轴电感 (H)Lq = 0.47e-3; % q轴电感 (H)psif = 0.88; % 永磁体磁链 (Wb)U_max = 577; % 逆变器最大输出相电压峰值 (V)I_max = 2500; % 系统最大允许电流峰值 (A)
% === 1. 生成 MTPA 曲线数据 ===% 设定电流幅值范围 Is: 从 0 到 2500A,取 100 个点Is_vector = linspace(0, I_max, 100);id_mtpa_table = zeros(1, 100);iq_mtpa_table = zeros(1, 100);Te_mtpa_table = zeros(1, 100); % 记录对应的电磁转矩,方便你观察
for k = 1:100 Is = Is_vector(k);
if Is == 0 id_mtpa_table(k) = 0; iq_mtpa_table(k) = 0; Te_mtpa_table(k) = 0; continue; end
% 根据解析公式计算最优的 id % id = psif/(4*(Lq-Ld)) - sqrt( (psif/(4*(Lq-Ld)))^2 + Is^2/2 ) term1 = psif / (4 * (Lq - Ld)); id_opt = term1 - sqrt( term1^2 + (Is^2)/2 );
% 因为求出来的是纯数学解,需限制其不能超出当前圆的半径 if id_opt < -Is id_opt = -Is; end
% 计算对应的 iq (必然为正) iq_opt = sqrt(Is^2 - id_opt^2);
id_mtpa_table(k) = id_opt; iq_mtpa_table(k) = iq_opt;
% 计算在该电流下产生的总电磁转矩 % 六相双星通常视为两个独立的三相绕组,此处按总转矩公式计算(根据你采用的变换矩阵,系数可能为 3或1.5,此处采用标准单套三相等效公式,若是双星并行需乘以2或依据VSD调整,这里先给出理论相对值) Te_mtpa_table(k) = 1.5 * Pn * (psif * iq_opt + (Ld - Lq) * id_opt * iq_opt);end
% --- 绘图用于论文展示 ---figure;plot(Is_vector, id_mtpa_table, 'b-', 'LineWidth', 2); hold on;plot(Is_vector, iq_mtpa_table, 'r-', 'LineWidth', 2);grid on;xlabel('速度环输出电流指令 Is (A)');ylabel('d-q 轴电流分量 (A)');title('MTPA 轨迹曲线');legend('i_d^* (MTPA)', 'i_q^* (MTPA)');
disp('✅ MTPA 表格已生成。变量: Is_vector, id_mtpa_table, iq_mtpa_table 准备完毕。');
% === 2. 计算基速 ===% 基速是指在最大电流 I_max 下,电压顶到 U_max 时的转速% 提取 I_max 下对应的 id 和 iqid_max = id_mtpa_table(end);iq_max = iq_mtpa_table(end);
% 利用电压椭圆方程求解电角速度 omega_base% U_max^2 = (omega * Ld * id + omega * psif)^2 + (omega * Lq * iq)^2omega_base = U_max / sqrt( (Ld * id_max + psif)^2 + (Lq * iq_max)^2 );
% 换算为机械转速 (RPM)N_base = (omega_base * 60) / (2 * pi * Pn);
fprintf('\n=== 基速计算结果 ===\n');fprintf('在极限电流 %d A 下对应的 MTPA 指令:\n', I_max);fprintf('id = %.2f A, iq = %.2f A\n', id_max, iq_max);fprintf('理论基准电角速度: %.2f rad/s\n', omega_base);fprintf('理论基准机械转速: %.2f RPM\n', N_base);计算得到:
=== 基速计算结果 ===在极限电流 2500 A 下对应的 MTPA 指令:id = -1046.84 A, iq = 2270.27 A理论基准电角速度: 466.49 rad/s理论基准机械转速: 742.43 RPM控制器
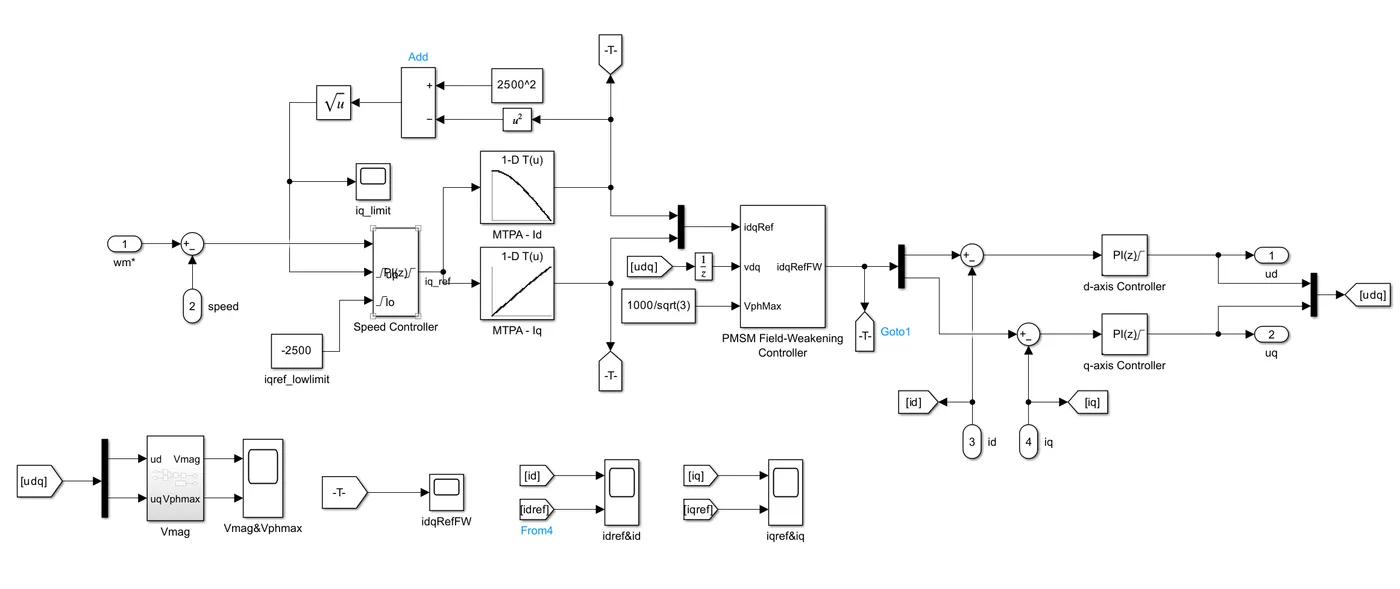
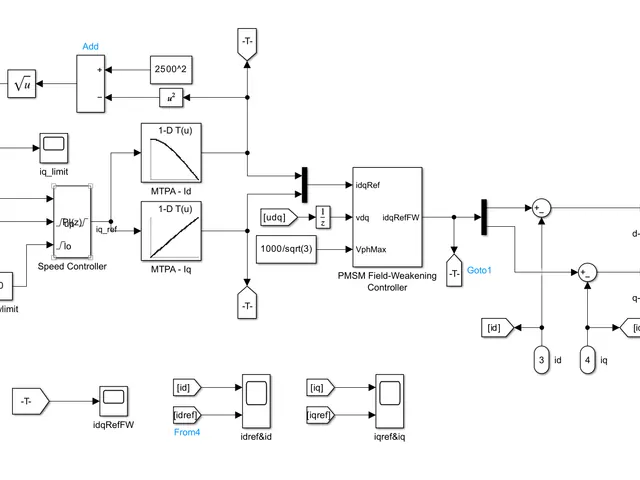
速度外环与动态限幅模块 (Speed Loop & Dynamic Saturation)
位于模型最左侧,是整个控制系统的大脑,决定了电机要输出多少动力。
核心部件
- Sum 模块:计算目标转速
wm*与实际转速speed的误差。 - Speed Controller (PI 控制器):带有外部饱和上限(External Upper Limit)输入的 PI 调节器。
- 动态限幅计算逻辑:由平方模块()、加减模块()和开方模块()组成。
工作原理与数学逻辑
速度环 PI 的原始任务是根据转速误差输出总电流指令幅值 (模型中线标为 iq_ref)。
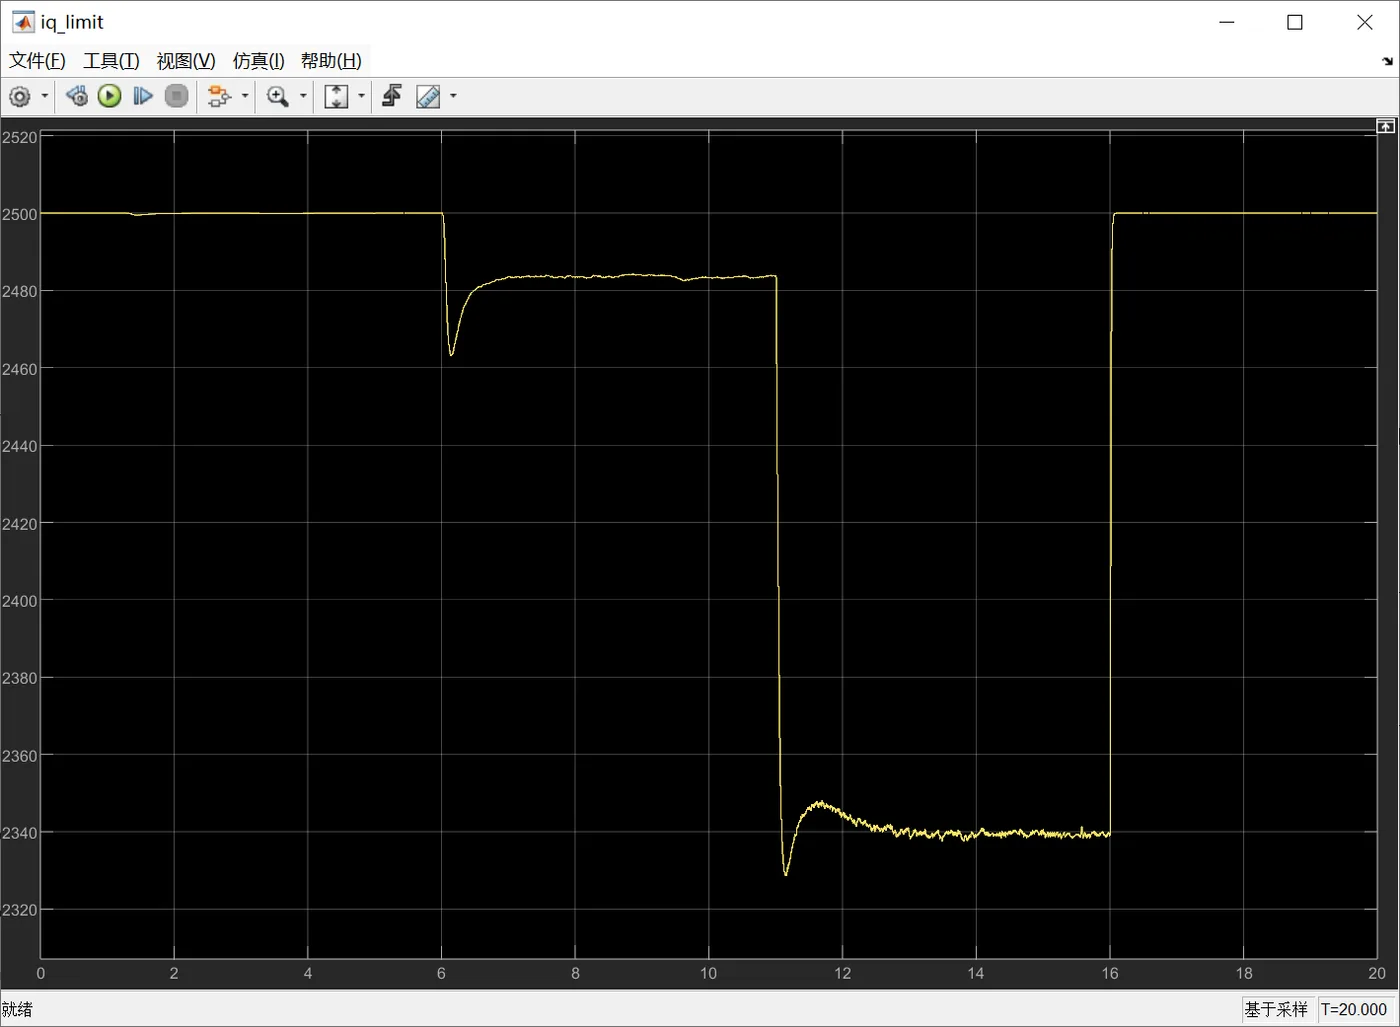
本模块最精妙的设计在于动态限幅。它实时采集弱磁控制器最终输出的 轴电流指令 (通过标签 -T- 引入),并计算剩余的 轴电流可用空间:
计算结果被送入 PI 控制器的上限限幅端口。下限则被固定在 -2500(iqref_lowlimit)。
效果
- 消除资源争夺:在深弱磁区,弱磁环需要极大的负 来压制电压。如果速度环不知道 已经占用了大量额度,仍按 去要求 ,总电流就会突破物理极限,引发非线性震荡。
- 防积分饱和 (Anti-windup):通过将 动态喂给 PI 控制器,一旦电压受限导致 激增,速度环的 PI 积分器会立刻感知到上限的收缩并停止积分,彻底消除了满载工况下的“拉风箱”式失控震荡。
MTPA 查表解耦模块 (MTPA Lookup Tables)
位于模型中左侧,负责将速度环请求的“总力气”最优地分配给 轴和 轴。
核心部件
- 1-D T(u)
MTPA - Id:一维查表模块,输入总电流幅值,输出最优负向 。 - 1-D T(u)
MTPA - Iq:一维查表模块,输入总电流幅值,输出最优正向 。
工作原理与数学逻辑
IPMSM 具有磁阻转矩(因为 )。为了在定子电流发热最小的前提下输出最大转矩,必须满足电磁转矩对方程求极值的约束:
模型通过离线计算好这条数学曲线,将输入 瞬间映射为一对 [id, iq] 矢量,并打包成 idqRef。
效果
- 执行效率极高:在线计算根号和非线性方程会极大消耗 DSP 算力,查表法(LUT)在工业软件中最稳定、最快。
- 榨干电机效能:在基速以下运行时,该模块确保电机全程利用磁阻转矩,用最小的电流(最高效率)输出所需推力。
弱磁控制器与代数环斩断 (Field-Weakening Controller & Algebraic Loop Break)
位于模型正中央,是系统突破转速物理天花板的核心枢纽。
核心部件
- PMSM Field-Weakening Controller:弱磁核心算法模块。
- Constant
1000/sqrt(3):设定逆变器最大相电压阈值 。 1/z(Unit Delay):极其关键的单位延迟模块,串联在电压反馈通路[udq]上。
工作原理与数学逻辑
弱磁块就像一个“监工”。
- 在低速区:反馈回来的电压矢量模长 小于 。监工不干预,直接把 MTPA 传来的
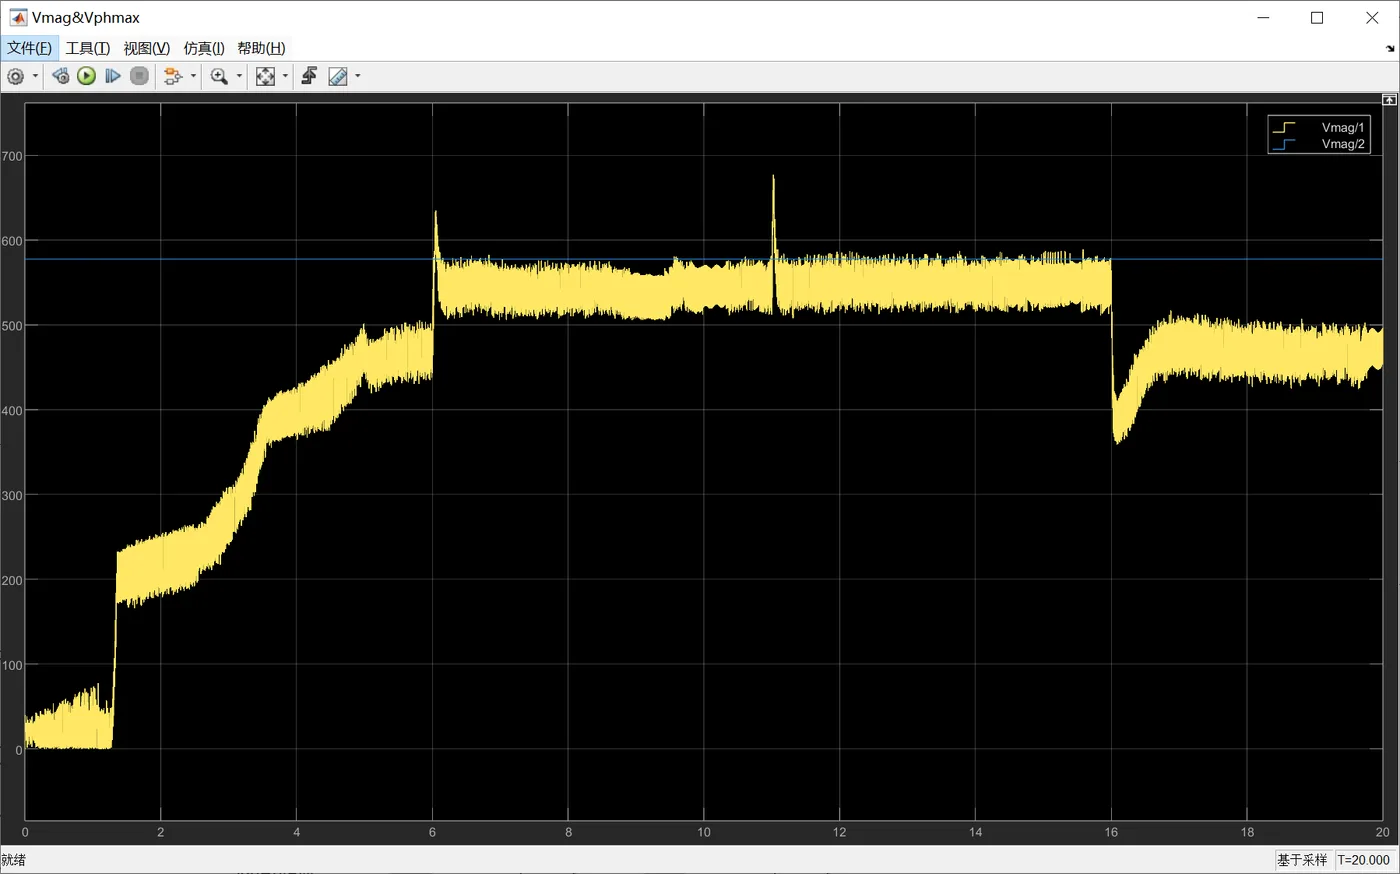
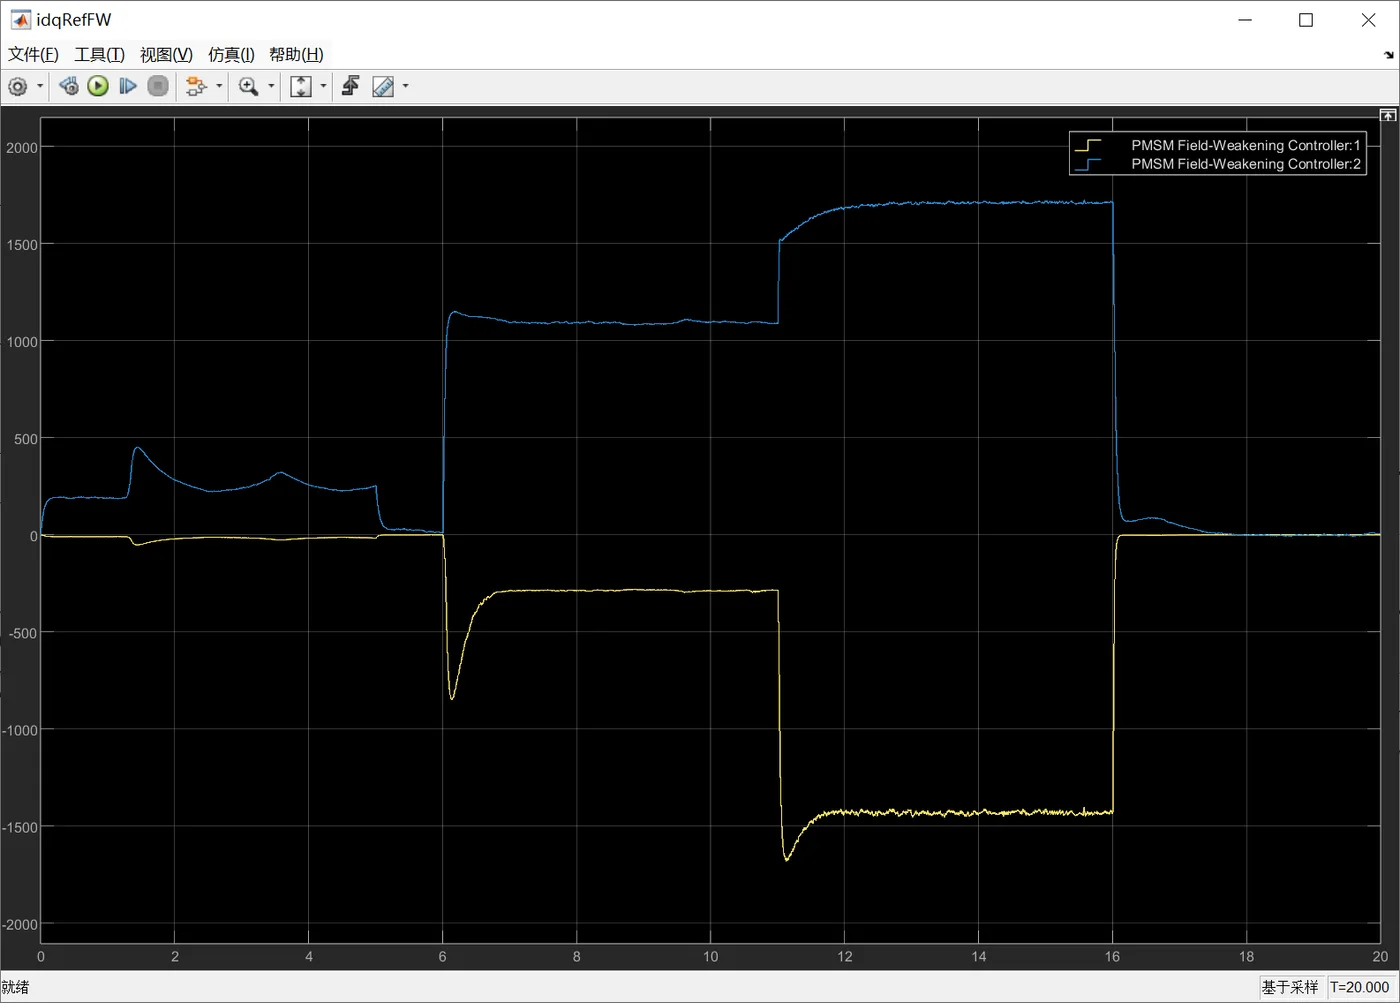
idqRef原封不动地通过,输出为idqRefFW。 - 在高速深弱磁区:当反馈电压即将突破 时,弱磁模块内部的 PI 调节器开始介入(可以根据模块内部的 Modulation Index Threshold 设定),强制在 MTPA 的基础上叠加更深的负 (即以磁克磁),同时压低 以保护总电流不超过极限。
效果
- Unit Delay 的救命作用:电流环输出的 如果瞬间无延迟地直接反馈给弱磁环,会在 Simulink 中形成无代数解的死循环(代数环),导致电压波形不稳定。加了
1/z后,强制用上一控制周期的电压来推算当前的弱磁量,符合物理真实情况,使系统数值求解极其稳定。 - 平滑过渡:使得电机能够从 MTPA 区无缝滑入弱磁区,在电压撞墙时依然能保持高转速巡航。
电流内环模块 (Current Inner Loop)
位于模型最右侧,负责精准、快速地执行经过 MTPA 和弱磁裁定后的最终电流指令。
核心部件
- Sum 模块:分别计算 轴和 轴的电流跟踪误差()。
- d-axis / q-axis Controller (PI 控制器):两个高带宽的 PI 调节器。
工作原理与数学逻辑
这是标准的基于 旋转坐标系的矢量控制(FOC)内环。PI 控制器根据电流误差,计算出应该施加在电机端部的交直轴电压 和 :
这两个电压信号打包为 [udq],随后将送入 SVPWM 调制模块生成脉冲驱动逆变器桥臂。
效果
- 消除电磁惯性:电机绕组具有极大的电感特性,直接给电压很难控制电流。电流内环通过高增益闭环,强制实际定子电流紧紧“咬”住指令波形,是整个推进系统具备高动态响应(突加负载不飞车)的基础保障。
验证
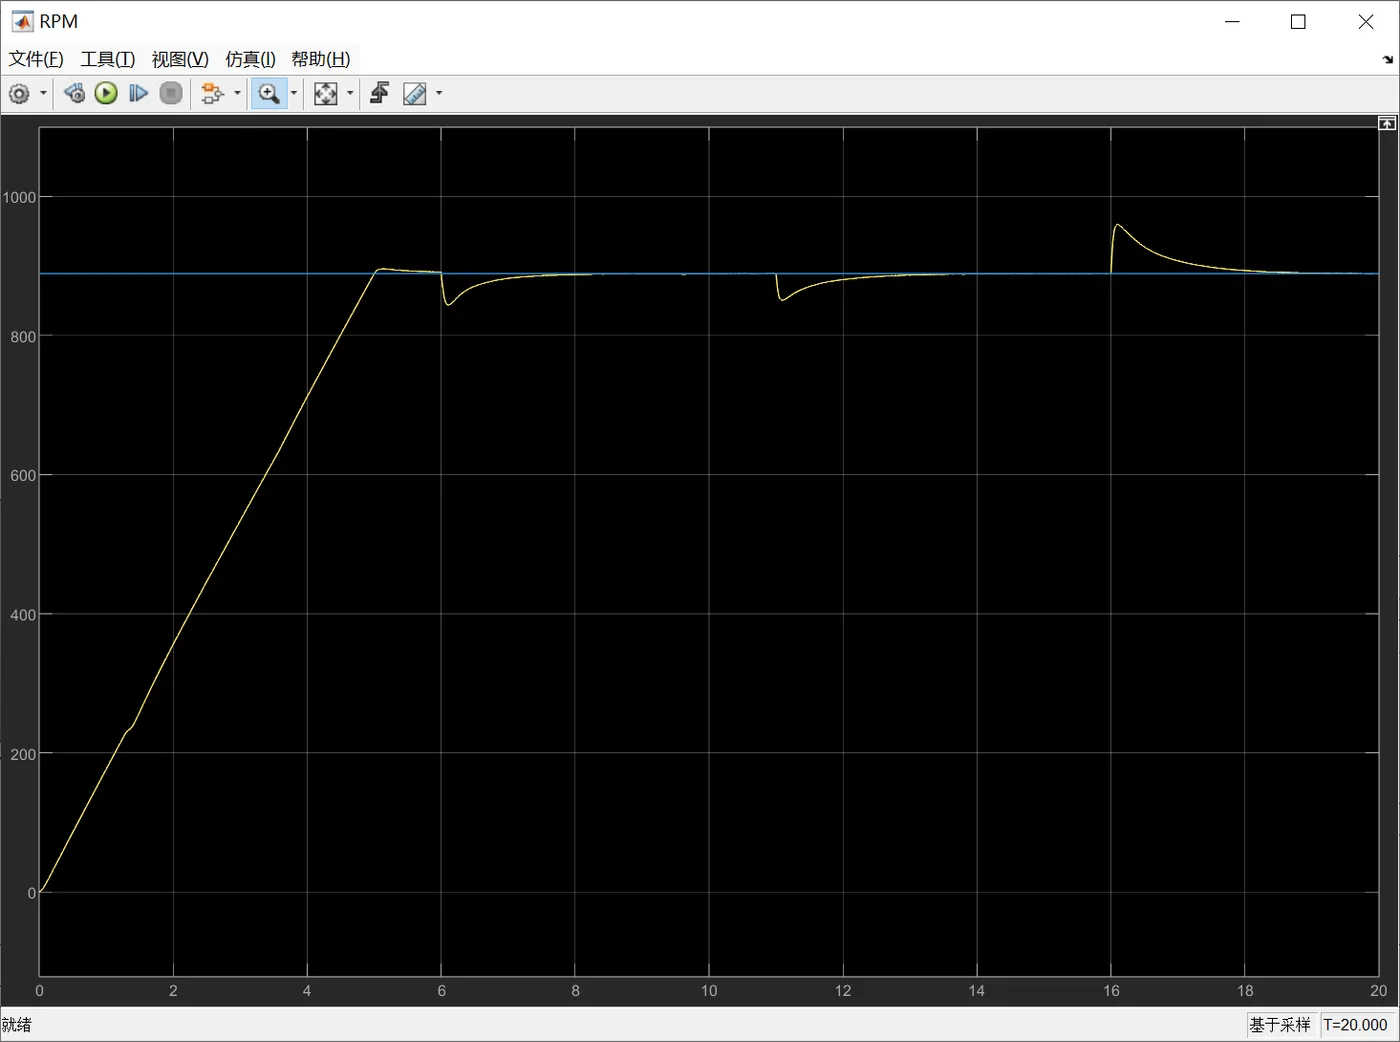
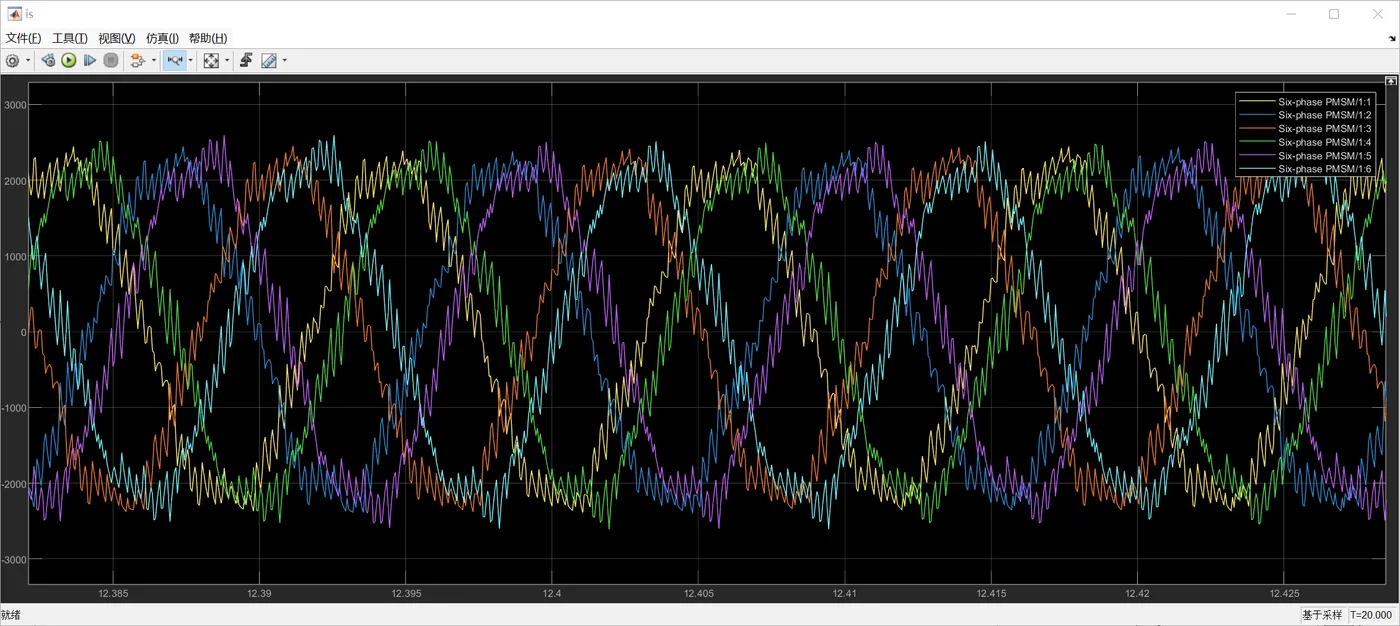
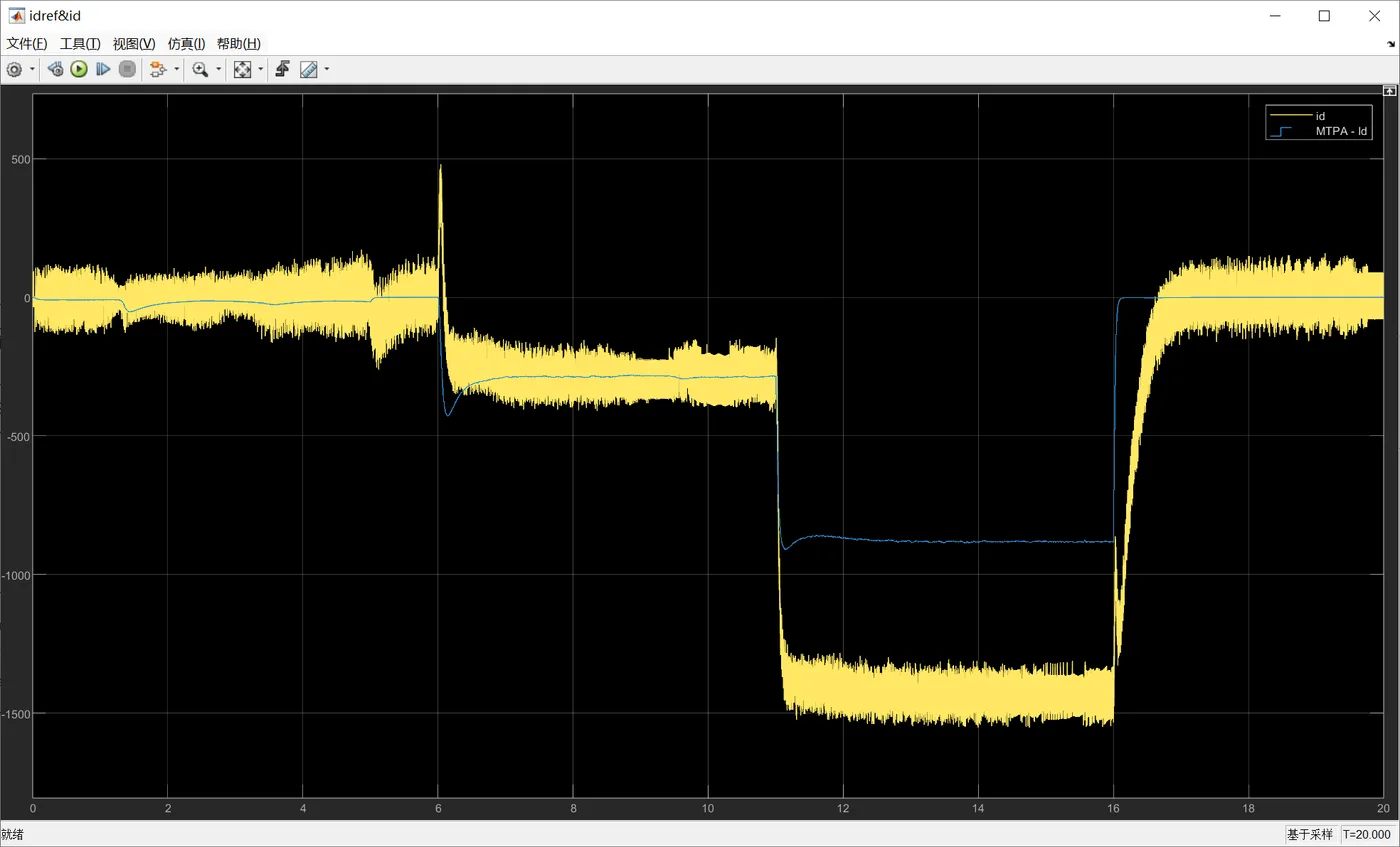
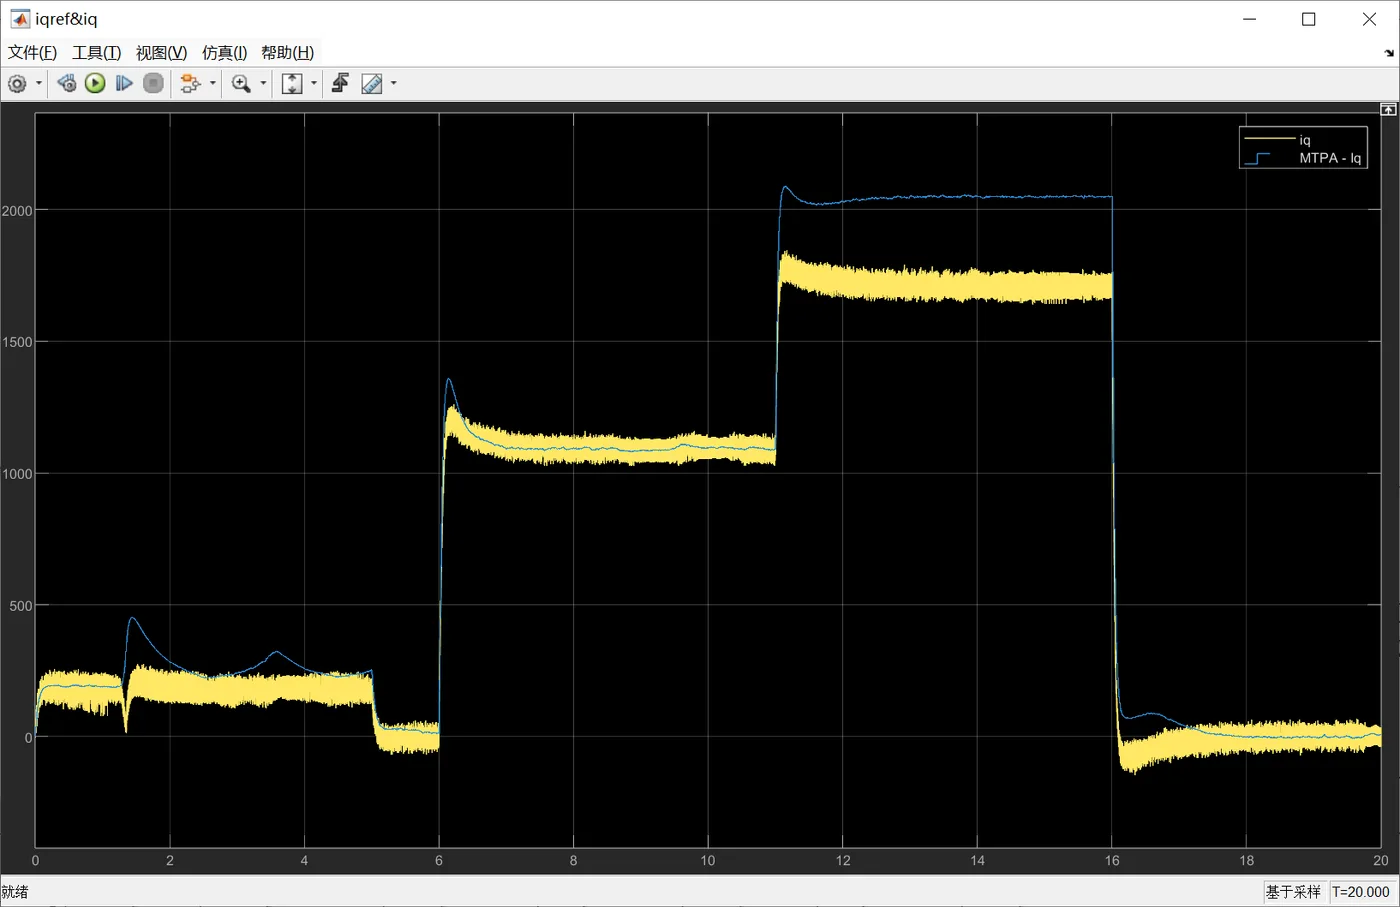
为了对电机进行测试,在simulink中进行了以下操作。仿真开始后,
- 在 5 s 内施加转速给定值至额定转速 889 rpm
- 在第 6 s 突加至 50 % 额定转矩
- 在第 11 s 突加至 100 % 额定转矩(即另加 50 % 的额定转矩)